
Claire Dune|Quand les robots apprennent à comprendre les plongeurs
Quand les robots apprennent à comprendre les plongeurs studies how underwater robots can recognize divers’ gestures and spot early signs of distress.

Join a community of 500+ builders & engineers
An evening in Quebec City to explore the meeting of AI and robotics.
Thursday, October 29
6:00 PM - 10:00 PM
Quand les robots apprennent à comprendre les plongeurs studies how underwater robots can recognize divers’ gestures and spot early signs of distress.

ModelEAU is an AI assistant that helps water-treatment lab researchers find answers in technical documents and troubleshoot sensors and SCADA issues.

Main prothétique myoélectrique imprimée en 3D uses forearm muscle signals to open and close its fingers, with the goal of making functional prostheses more affordable.

Soudage robotisé avec cobot et vision 3D helps manufacturers weld small, complex batches without fixed fixtures using a collaborative robot and 3D vision.
Louis-Alexis Allen Demers|Robotiq
Donner des sens et un cerveau aux robots : de l’IA physique à l'intégration automatique Nous présenterons comment Robotiq résout l'équation complexe entre le matériel robuste et l'intelligence artificielle, à travers deux grands défis d'ingénierie : 1. La fondation matérielle de l’IA physique (Physical AI) L'apprentissage multimodal et l'entraînement de modèles fondamentaux nécessitent une chose complexe : des données physiques fiables. Avec plus de 23 000 préhenseurs et capteurs déployés dans le monde, nous partagerons notre approche pour capturer le toucher, la force et la perception dans des environnements industriels imprévisibles. Nous aborderons les défis réels liés à la création d'un matériel capable de concilier la dextérité nécessaire aux interactions physiques et une mise à l'échelle à un coût soutenable. 2. L'orchestration logicielle : générer des cellules de travail avec IQ L'intégration de systèmes robotiques est historiquement un goulot d'étranglement : manuel, dépendant d'experts et truffé de cas limites (edge cases). Nous montrerons comment nous passons de l'ingénierie sur mesure à l'intégration automatique avec notre plateforme IQ. Nous expliquerons comment le logiciel parvient à modéliser la réalité de l'usine, à simuler la trajectoire et à générer un déploiement prévisible pour la palettisation. Ce que nous partagerons : Notre vision de l'évolution du Physical AI ainsi que les obstacles techniques (matériels et logiciels) que notre équipe d'ingénierie doit résoudre pour combler les besoins de nos clients en Physical AI et pour automatiser l'automatisation.
Ekissi Yohann|Poppy humanoid
Poppy est un robot humanoïde open source imprimé en 3D, avec 25 moteurs. Personne ne programme sa marche : il l’apprend seul, par essai et erreur (apprentissage par renforcement), dans une copie virtuelle fidèle du robot et de la physique. En simulation, il parcourt aujourd’hui 6,6 m en 10 secondes sans jamais tomber. Il est parti de zéro : au début, il s’effondrait en une seconde. Nous sommes en train de transférer ce cerveau dans le vrai robot. À la soirée, on montre la simulation en direct, le vrai robot sur son support de test, et ce qui a cassé en chemin : un robot qui a appris à « tricher » en marchant de côté, et comment on l’a détecté. Projet étudiant du Club d’intelligence artificielle de l’Université Laval. Le code est entièrement public.
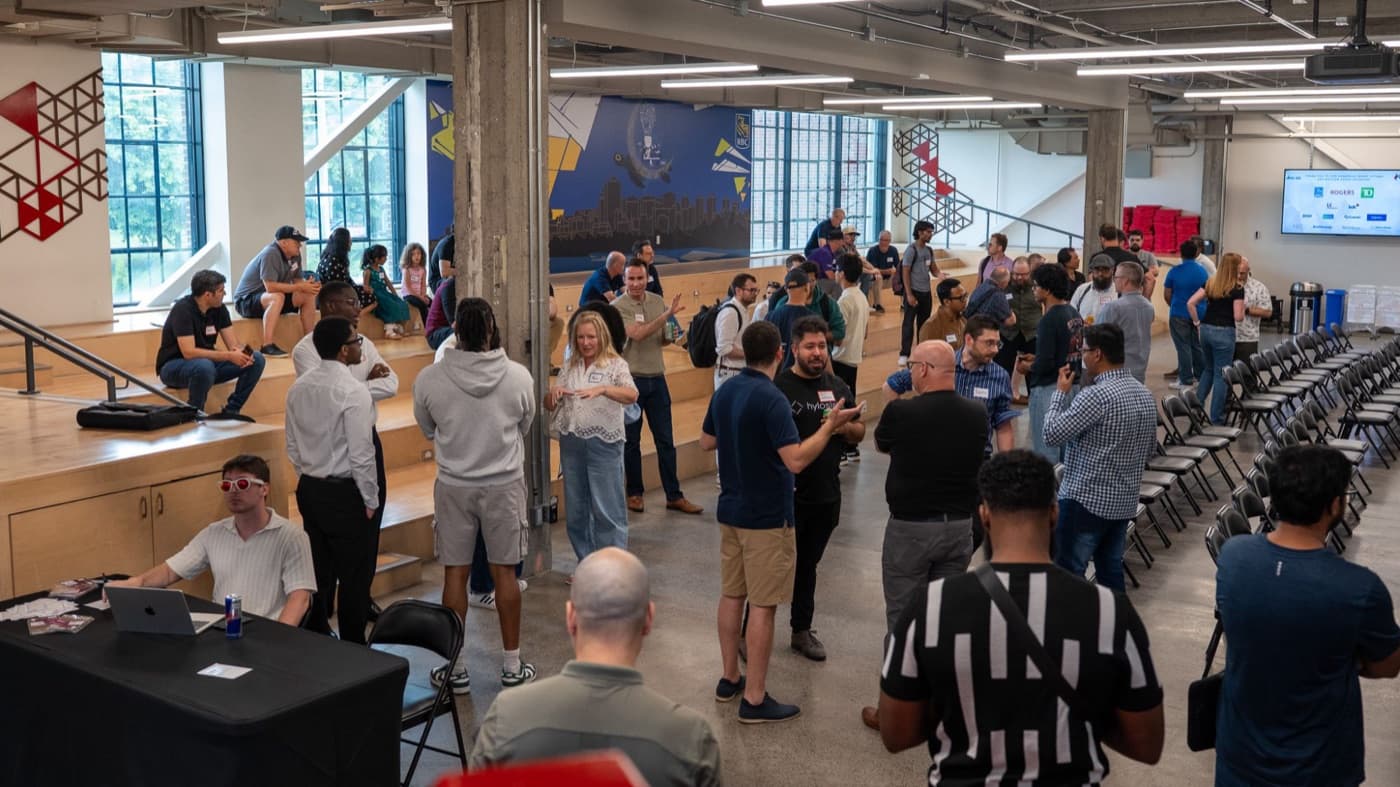
Doors open, drinks in hand. Meet the people who build robots before the presentations start.
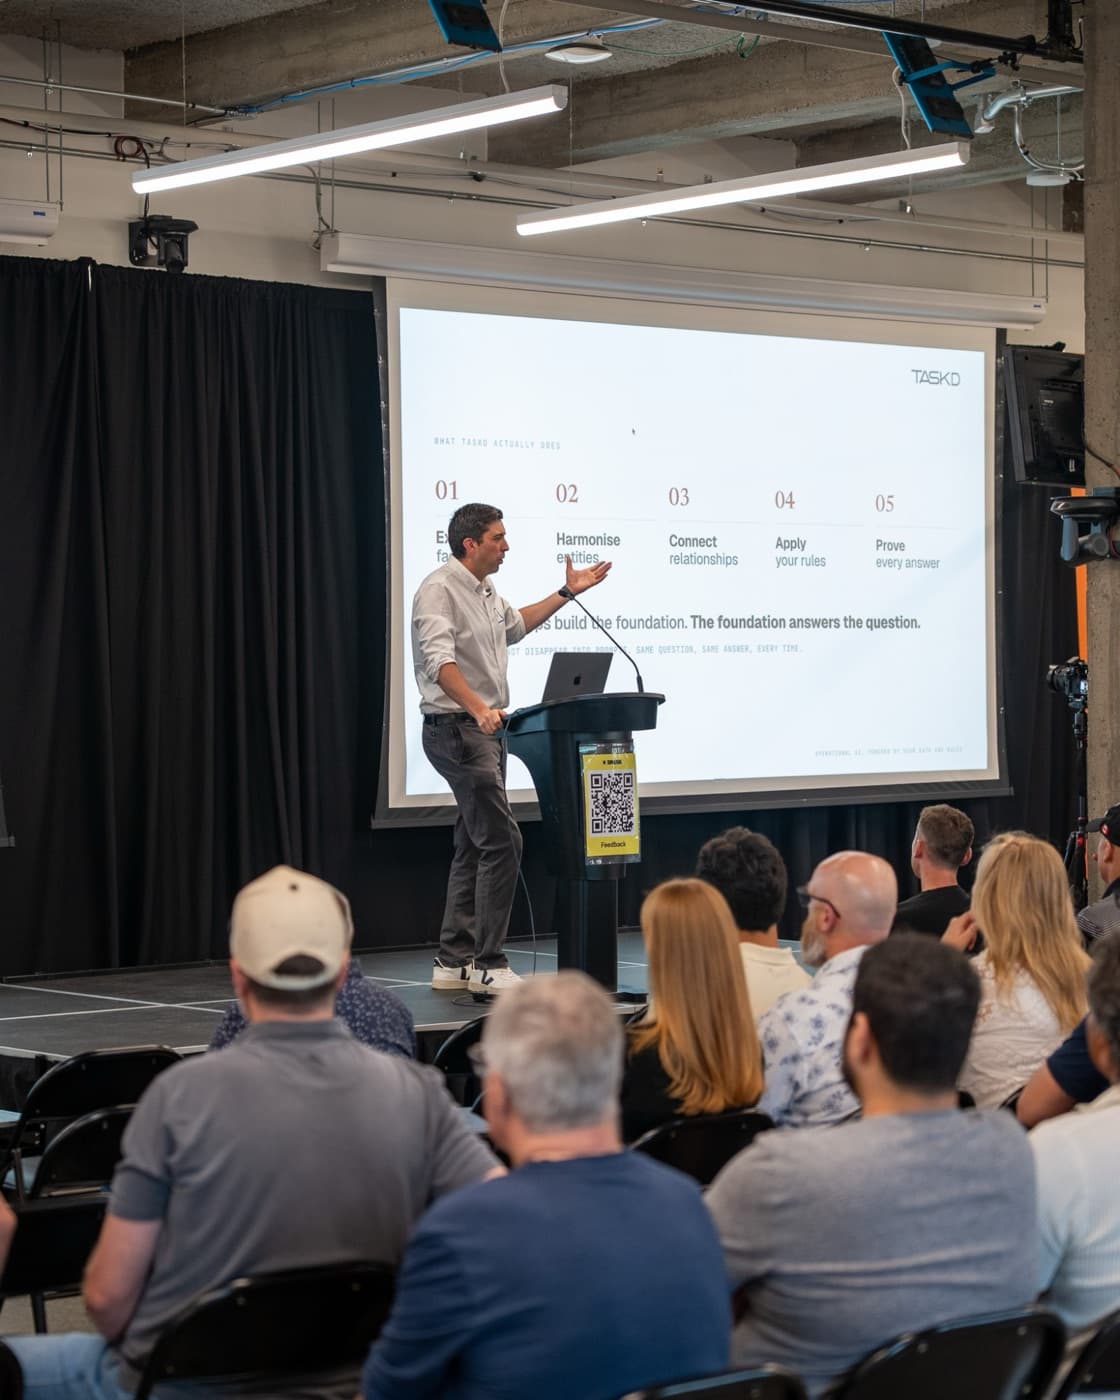
Teams present the robotics projects they're working on and how they built them.
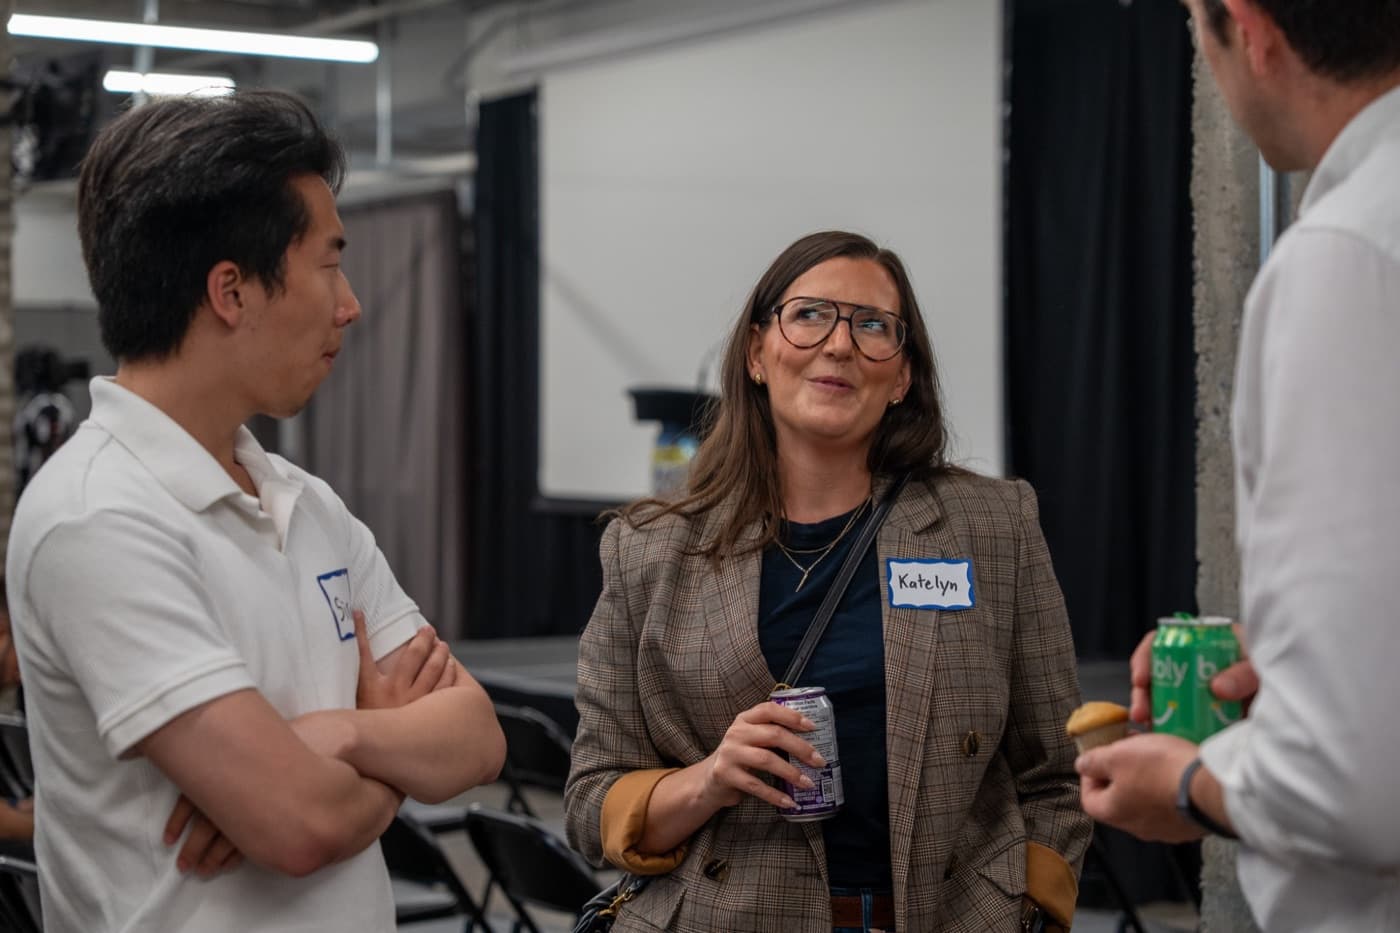
After the presentations, ask the builders anything: the hardware, the code, what broke along the way.
Robotics projects shown by the people who built them, not a clip on your feed.
Talk with the engineers, founders, students and curious people who come out for robotics.
A contact for your project, a team to join, or an idea you'll want to try yourself.
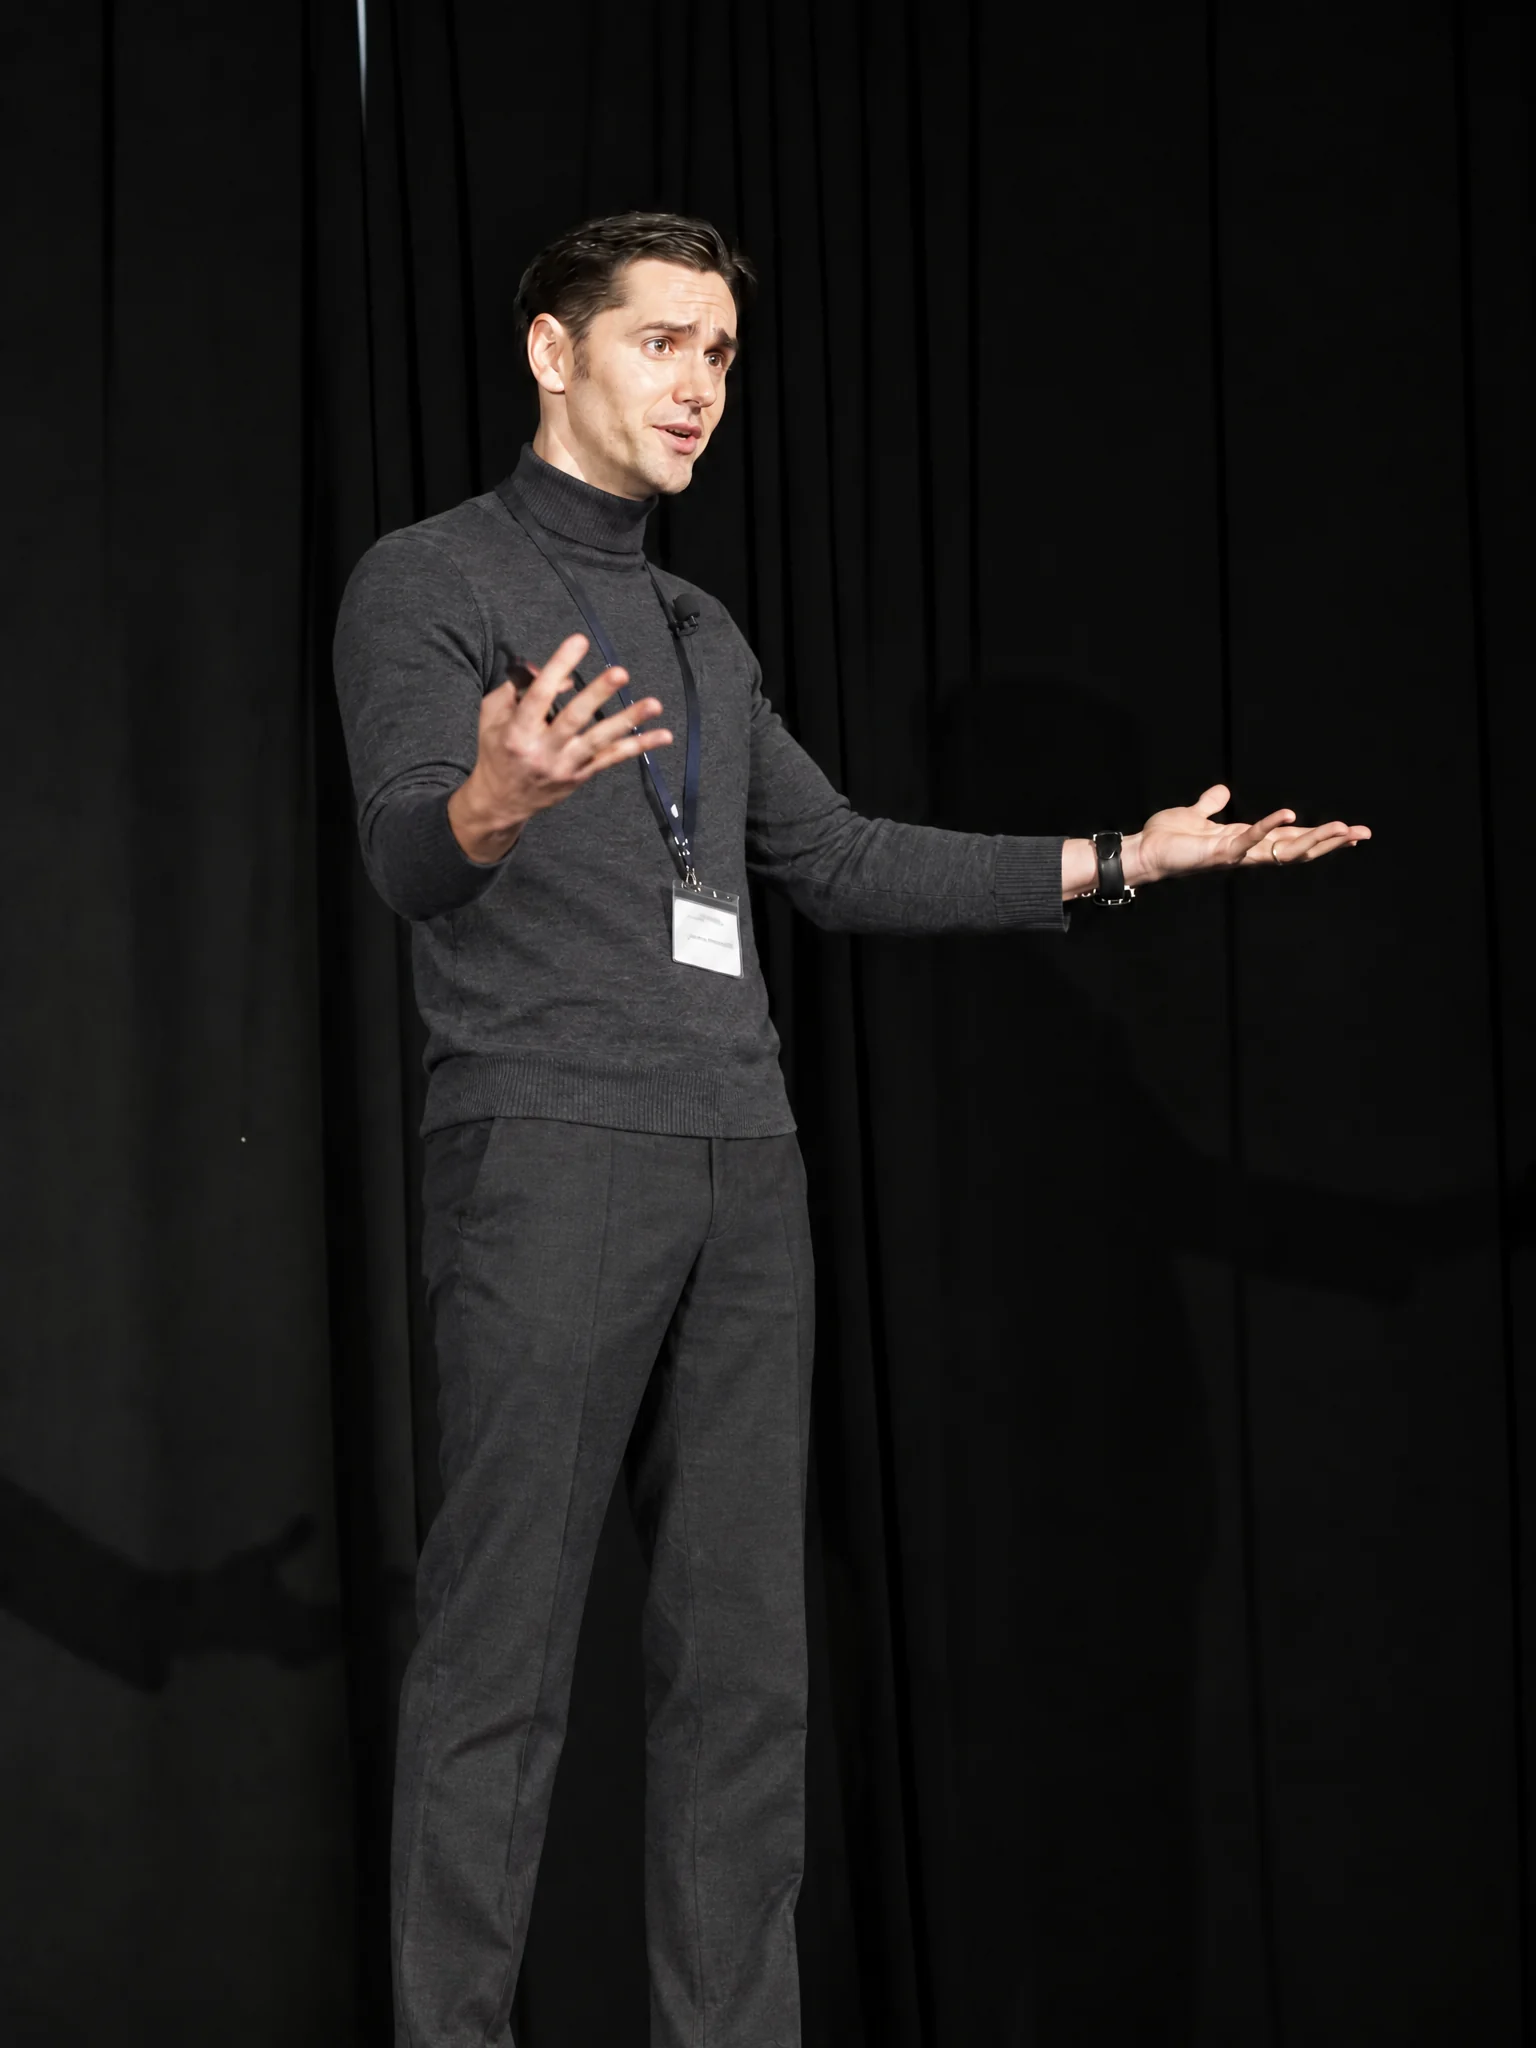
Grab your ticket and come see what people in Québec are building with robots.